Eine neue Fetoskop Roboterplattform der ETH Zürich soll Eingriffe bei riskanten Zwillingsschwangerschaften sicherer und präziser machen. Ein magnetisch steuerbares Fetoskop erreicht betroffene Blutgefässe in der Plazenta besser als starre Instrumente. Bisher wurde die Plattform im Tierversuch getestet.
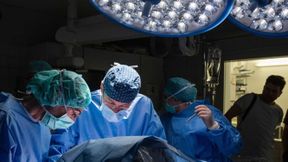
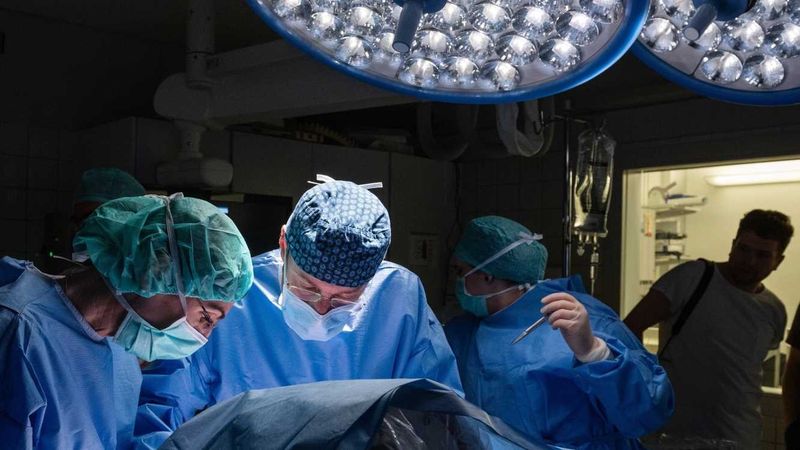
Chirurgen führen eine präklinische Studie mit der neuen Roboterplattform für die fetale Chirurgie durch.
(Bild: Barbora Prekopova / Kinderspital Zürich)
Die Fetoskop-Roboterplattform der ETH Zürich soll eine hochkomplexe Operation erleichtern und ihre Erfolgsrate erhöhen. In der Schweiz kommen jährlich rund 2400 Kinder als Zwillinge zur Welt. Wenn sich die Föten eine Plazenta teilen, sind sie über Blutgefässe miteinander verbunden. Gerät der Blutkreislauf aus dem Gleichgewicht, kann das für beide lebensgefährlich werden, weil zu viel Blut von einem Fötus zum anderen fliesst. Das sogenannte «fetofetale Transfusionssyndrom» (FFTS) betrifft in der Schweiz etwa zwanzig bis dreissig Frauen pro Jahr. Die einzige wirksame Behandlung ist eine Operation, die weltweit nur wenige Spezialistinnen und Spezialisten durchführen.
Heute verwenden Chirurg:innen dafür ein Fetoskop, ein feines Endoskop für Eingriffe bei Schwangeren. Es enthält eine kleine Kamera und einen Kanal, durch den eine dünne Faser Laserlicht bis zu den Blutgefässen auf der Plazenta bringt. Damit verschliessen sie jene Gefässe, die die beiden Föten verbinden. Die heutigen Fetoskope sind jedoch starr. Je nachdem, wo die Plazenta liegt, kann es extrem schwierig sein, alle betroffenen Gefässe zu erreichen.
Fetoskop Roboterplattform: Magnetische Steuerung für mehr Beweglichkeit
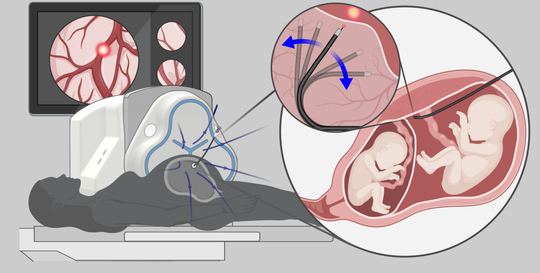
Das dünne Fetoskop wird durch die Bauchdecke bis zur Plazenta geführt. Kleine Magnete in seiner Spitze reagieren auf ein von aussen erzeugtes Magnetfeld und ermöglichen es, das Instrument gezielt zu biegen. Die Roboterplattform dient dazu, gemeinsame Blutgefässe in der Plazenta von Zwillingen mit fetofetalem Transfusionssyndrom zu verschliessen.
(Grafik mit BioRender.com erstellt: ETH Zürich)
Forschende der ETH Zürich und Ärzt:innen der Universität Zürich entwickelten deshalb ein flexibles Fetoskop mit nur 3,2 Millimetern Durchmesser, dessen Spitze Magnete enthält. Drei grosse Elektromagnete ausserhalb des Körpers der Patientin erzeugen ein steuerbares Magnetfeld und biegen damit die Spitze des Instruments. Das Prinzip ähnelt dem einer Kompassnadel: So wie sich diese am Erdmagnetfeld ausrichtet, folgen die Magnete in der Spitze dem von aussen erzeugten Feld. Ändert das Navigationssystem die Richtung, bewegt sich auch die Spitze.
Wir erreichten eine Biegung von bis zu 173 Grad. Damit können wir auch schwer zugängliche Gefässe problemlos erreichen
sagt Michelle Mattille, Postdoktorandin und Erstautorin der in der Fachzeitschrift Science Robotics veröffentlichten Studie.
Navigation mit Panoramaansicht
Bei minimalinvasiven Eingriffen sehen Chirurg:innen durch das Endoskop nur einen kleinen Ausschnitt. Sie müssen sich deshalb einprägen, welche Gefässe sie bereits gesehen haben und wie diese verlaufen. Das erfordert viel Erfahrung und Konzentration. Das neue System fügt die einzelnen Endoskopbilder in Echtzeit zu einem Panoramabild zusammen. Auf dieser zweidimensionalen Karte wählt die operierende Person ein Ziel an, und das Fetoskop navigiert automatisch dorthin. Die Ärzt:innen können jederzeit die Kontrolle übernehmen und das Fetoskop manuell mit einem PlayStation-Gamecontroller steuern. Eine Software übersetzt die gewünschte Bewegung im Kamerabild in die passende Veränderung des Magnetfelds.
Im Experiment trafen die Teilnehmenden simulierte Punktziele mit dem Robotersystem deutlich genauer. «Mit dem Robotersystem betrug die Abweichung typischerweise 140 Mikrometer, das heisst, es ist mehr als vier Mal präziser als konventionelle Vergleichsinstrumente», sagt Mattille. Auch die Ruhe der Spitze überraschte sie: «Selbst die sehr ruhige Hand einer erfahrenen Chirurgin bewegt das Fetoskop leicht. Unsere Roboterplattform hingegen stabilisiert die Spitze und hält sie deutlich ruhiger an der gewünschten Stelle.»
Bewährungsprobe ausserhalb des Labors
Ein wichtiger Schritt Richtung klinische Anwendung war ein Versuch an einem trächtigen Schaf. Damit verliessen die Forschenden erstmals die kontrollierte Laborumgebung. Nun mussten sie mit der Atmung und dem Puls des Tieres, trübem Fruchtwasser, Schwebeteilchen und einem sich bewegenden Fötus umgehen. «Auf das ungefähr dreistündige Experiment bereiteten wir uns ein Jahr lang vor. Es ist uns als erster Gruppe gelungen, die wesentlichen Schritte des Eingriffs erfolgreich nachzubilden», sagt Mattille.
Mattille entwickelte die Plattform im Rahmen ihrer Doktorarbeit gemeinsam mit Forschenden der ETH Zürich sowie den Chirurg:innen Nicole Ochsenbein vom Universitätsspital und Ueli Moehrlen vom Universitäts-Kinderspital Zürich. Eine zentrale Rolle spielte auch Quentin Boehler, der heute als Professor für Robotik das Medical Robotics Lab der ETH leitet.
Nach den Tests will das Team die Plattform für den Einsatz am Menschen weiterentwickeln. Dazu müssen die Forschenden vor allem die Sicherheit weiter prüfen und die Algorithmen zu einem robusten System für den klinischen Einsatz ausbauen. Gleichzeitig entwickeln sie weitere Assistenzfunktionen für die Chirurg:innen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Auch für andere Eingriffe denkbar
Die Technologie könnte künftig auch ausserhalb der fetalen Chirurgie eingesetzt werden, etwa bei Magen- und Blasenspiegelungen. Dort könnte sie die Navigation unterstützen und die untersuchten Bereiche kartieren, sodass sich auch Veränderungen im Zeitverlauf nachverfolgen liessen. «Die Anforderungen sind dort jedoch etwas anders», sagt Mattille. «Statt einer relativ flachen Oberfläche wie bei der Plazenta muss ein dreidimensionaler Hohlraum erfasst werden.»
Für Mattille ist die Motivation klar: «Auch wenn FFTS nur einen kleinen Teil der Zwillingsschwangerschaften betrifft, entscheidet der Eingriff über Leben und Tod dieser Kinder.»