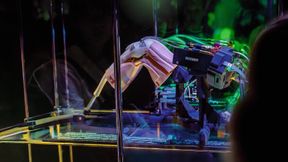
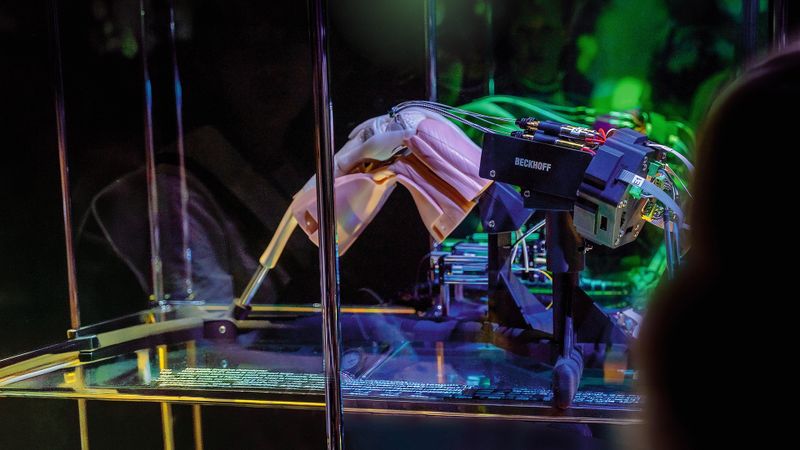
An der Universität Basel entsteht mit MIRACLE II ein Miniaturroboter für die Chirurgie, der Knochen minimalinvasiv mit einem Laser bearbeiten soll. Er misst im Querschnitt nur 7,5 × 7,5 mm und wird mit PC-basierter Steuerungstechnik von Beckhoff angesteuert. Bisher ist er ein Forschungsprojekt.
Der Chirurgieroboter MIRACLE II der Universität Basel wurde an der Weltausstellung 2025 in Osaka gezeigt.
Der Miniaturroboter MIRACLE II soll in der Chirurgie Knochen minimalinvasiv mit einem Laser bearbeiten. MIRACLE II ist die zweite Phase des von der Werner Siemens-Stiftung geförderten Projekts MIRACLE. Der Name steht für «Minimally Invasive Robot Assisted Computer-guided LaserosteotomE». Gemeint ist ein modularer Laserroboter für die minimalinvasive Knochenentfernung, die in Virtual Reality geplant und begleitet wird. Die Robotik-Elemente entwickeln Prof. Dr. Georg Rauter und sein Team an der Universität Basel. Sie stützen sich auf Steuerungstechnik von Beckhoff, insbesondere auf TwinCAT 3 Target for Simulink.
MIRACLE II ist am Department of Biomedical Engineering (DBE) der Medizinischen Fakultät der Universität Basel angesiedelt. «Dort werden Forscher:innen aus den Bereichen Informatik, Ingenieurwesen, Robotik, Laserphysik, Chirurgie und anderen Disziplinen zusammengebracht, um die Knochenchirurgie ins Weltraumzeitalter zu führen», sagt Rauter, Leiter des BIROMED-Lab (Bio-Inspired RObots for MEDicine Laboratory). Der Roboter soll funktionale Schnitte mit hoher Präzision ausführen, für individuell angepasste Implantate, die direkt am Behandlungsort hergestellt werden.
Miniaturroboter in der Chirurgie: Laser direkt am Gewebe
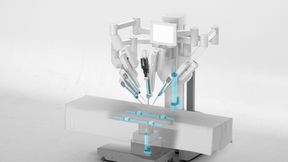
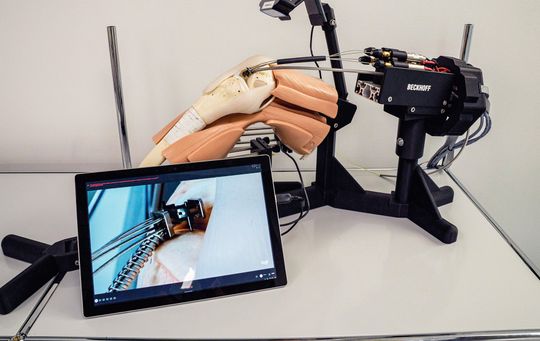
Der Miniaturroboter lässt sich direkt am Gewebe fixieren, zum Beispiel am Kniegelenk.
(Bild: Beckhoff Automation)
Ziel sind klassische orthopädische Anwendungen. Dabei wird der Laser mit einem Endoskop über eine kleine Öffnung in den Körper eingeführt und bearbeitet den Knochen, um seine Geometrie und damit seine Stabilität zu verändern. Die Forschung denkt auch in Richtung regenerative Knorpelmedizin weiter. Als Plattform dient der Miniaturroboter, der unter anderem an der Weltausstellung 2025 in Osaka (Japan) gezeigt wurde. An ihm lässt sich die interdisziplinäre Zusammenarbeit anhand einer konkreten Anwendung im Knie darstellen, entweder Laser-Osteotomie oder regenerative Knorpelmedizin.
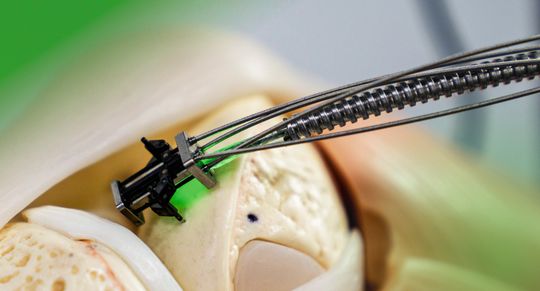
«Parallelrobotik kombiniert mit Laser, das ist bei uns in Basel der Kernfokus. Aktuell werden in der Chirurgierobotik grosse, am Boden platzierte Geräte mit aufwendig zu stabilisierenden kinematischen Ketten eingesetzt. Unser Miniaturroboter stützt sich hingegen lokal am Gewebe ab und führt dort auch den Laser ein, der selbst keine Interaktionskräfte aufweist. Somit lässt sich das System sehr genau positionieren, ohne dass Störkräfte zu kompensieren wären. Die erforderlichen Drehmomente werden von aussen über flexible Spindeln eingebracht. Insgesamt ergibt das Design mit 7,5 × 7,5 mm im Querschnitt einen sehr kleinen Footprint», erklärt Rauter.
PC-based Control als technologische Basis
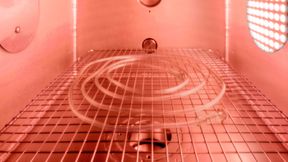
Flexible Spiralspindeln bewegen den Miniaturroboter präzise im Körper.
(Bild: Beckhoff Automation)
Rauter arbeitet seit 2008 mit der PC-basierten Steuerungstechnik von Beckhoff. Er brauchte damals die Kommunikation mit mehreren Hundert, über einen grossen Raum verteilten Komponenten. Um die Probleme mit der Zahl der Schnittstellen und mit langen Signalleitungen zu vermeiden, suchte er ein busbasiertes System und stiess auf EtherCAT. Begonnen hat er als Doktorand mit einem Rudersimulator an der ETH Zürich, einem Seilroboter mit zwei Parallelrobotern. Die Sicherheitsfunktion war dort zunächst mit einer separaten Sicherheitssteuerung umgesetzt. Mit TwinCAT 3 nutzt das Team nun die integrierte Sicherheitstechnik TwinSAFE. Zudem konnte es seinen gewohnten Workflow mit grafischer Programmierung, MATLAB und Simulink beibehalten. Einen Blockkurs dazu gibt es jedes Jahr, er steht grundsätzlich auch Teilnehmenden aus der Industrie offen
Echtzeitoptimierung im Millisekundentakt
Flexible Spiralspindeln bewegen den Miniaturroboter präzise im Körper.
(Bild: Beckhoff Automation)
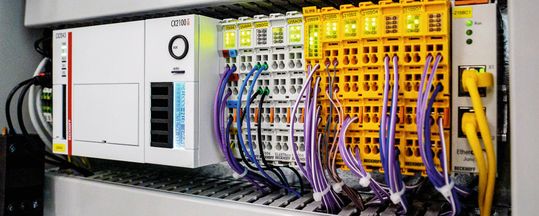
Die parallel geführten Antriebsstränge verlangen für die Synchronisation eine leistungsfähige Steuerung. Im Projekt kommen TwinCAT, der Embedded-PC CX2043 sowie EtherCAT- und TwinSAFE-Klemmen von Beckhoff zum Einsatz. Das planare System nutzt damit drei Freiheitsgrade: Vorwärts- und Rückwärtsbewegung, seitliche Bewegung und Rotation. Vier EtherCAT- und FSoE-fähige Servokleinmotoren, einschliesslich Redundanz, bringen den Roboter über flexible Spiralspindeln in die gewünschte Position.
«Aufgrund des redundanten Antriebs muss die Steuerung kein lineares Gleichungssystem, sondern ein Echtzeitoptimierungsproblem lösen, um iterativ, und zwar mehrmals jede Millisekunde, zu einem möglichst optimalen Ergebnis zu kommen», beschreibt Rauter die Besonderheit. Zudem lassen sich über ADS Drittkomponenten anbinden, etwa Vision-Komponenten auf Basis von maschinellem Lernen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Vom Rudersimulator zum Technologietransfer
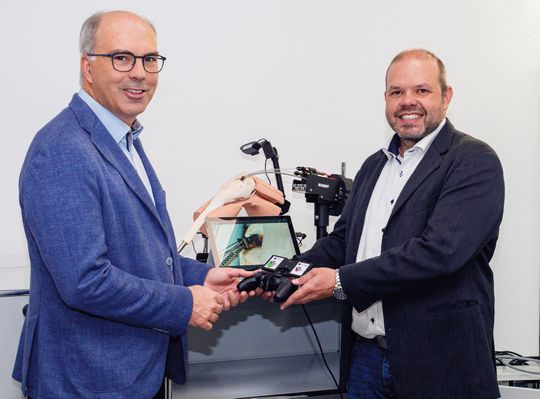
Prof. Dr. Georg Rauter (rechts), Leiter des BIROMED-Labs der Universität Basel, und Eric Schaller, Area Sales Manager bei Beckhoff Schweiz, mit dem Chirurgieroboter MIRACLE II.
(Bild: Beckhoff Automation)
Die Forschung in Basel profitiert nach Angaben von Rauter von der Zusammenarbeit mit Beckhoff Schweiz. Er nennt kurze Rückmeldezeiten und die Möglichkeit, Hardware kurzfristig zu testen. So konnte das Team ein Jahr lang das Transportsystem XPlanar ausprobieren.
Vor bereits zehn Jahren hat die sichere und zuverlässige Kommunikations- und Automatisierungstechnologie von Beckhoff, die wir ursprünglich auf dem Rudersimulator an der ETH verwendet haben, einen Technologietransfer ermöglicht: In Form des weltweit ersten Seilroboters für freie, gewichtsentlastete 3D-Gangrehabilitation über Boden «The FLOAT» gemeinsam mit der Reha-Stim Medtec AG, Schlieren, Schweiz und dem Zentrum für Paraplegie der Universität Zürich am Balgrist. Wir freuen uns nun darauf, diesen Schritt der Kommerzialisierung dank robuster Automatisierungstechnik auch möglichst bald in der Chirurgierobotik zu schaffen
sagt Rauter. Bisher ist MIRACLE II ein Forschungsprojekt. Ein Produkt oder eine Zulassung gibt es noch nicht.