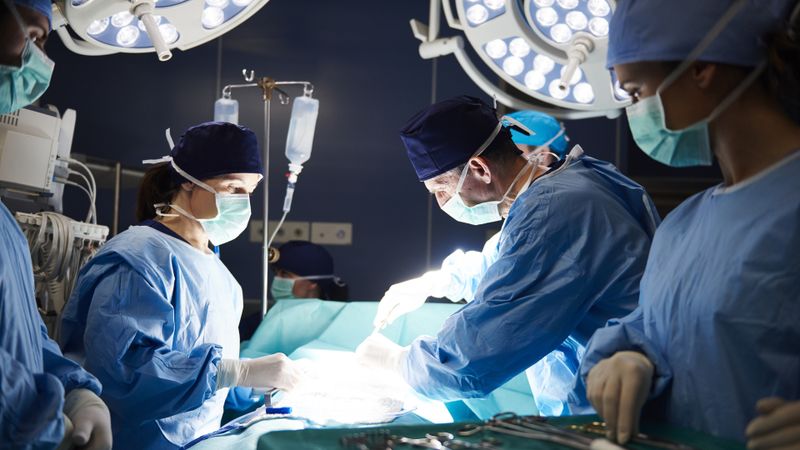
Weltweit haben elektrische Instrumente die Präzision, Effizienz und Patientensicherheit in den Operationssälen signifikant verbessert. Von der orthopädischen Rekonstruktion bis hin zur Kraniotomie ermöglichen elektrische Bohrer, Sägen und Shaver komplexe chirurgische Eingriffe mit revolutionärer Geschwindigkeit und Kontrolle.
Die richtige Motorarchitektur ist entscheidend für die Leistungsfähigkeit chirurgischer Handwerkzeuge.
(Bild: Regal Rexnord)
Mit dem Fortschritt der Operationstechniken – insbesondere in der minimalinvasiven und Präzisionschirurgie – steigen die Anforderungen an die entsprechenden Instrumente. Aus diesem Grund legen die OEMs immer grösseren Wert auf die Antriebsoptimierung. Die Motorarchitektur spielt dabei eine Schlüsselrolle: Sie bestimmt massgebliche Faktoren wie die Drehmomentabgabe, das Schwingungsverhalten, das Wärmemanagement, die Sterilisationsbeständigkeit und die Gesamtlebensdauer des Systems.
Die Auswahl der richtigen Motorarchitektur ist somit eine der wichtigsten Entscheidungen beim Design chirurgischer Powertools. Dieser Artikel beleuchtet die zentralen Aspekte und erläutert, warum die Abstimmung der Architektur auf die Anwendung entscheidend für den klinischen und kommerziellen Erfolg ist.
Die Leistungsanforderungen verstehen
Eine der grössten Herausforderungen bei der Spezifikation von Motoren für chirurgische Instrumente ist das breite Spektrum an Einsatzszenarien. So erfordern orthopädische Eingriffe an grossen Knochen typischerweise ein hohes Drehmoment bei kontrollierten Drehzahlen, um dichtes Material zu trennen oder zu fräsen. Diese Anwendungen bedeuten eine mechanische Belastung über längere Zeiträume und setzen ein optimales Wärmemanagement des Motors voraus. Effizienz und Drehmomentstabilität unter Last sind daher essenziell.
Im Gegensatz dazu erfordern kraniale und neurochirurgische Eingriffe oft extrem hohe Drehzahlen – in manchen Fällen zwischen 80 000 und 100 000 min-1. Hier stehen eine gleichmässige Drehmomentabgabe und maximale Laufruhe an erster Stelle, denn schon die geringste Drehmomentwelligkeit kann die Präzision in sensiblen anatomischen Bereichen beeinträchtigen.
Da sich Drehmoment und Drehzahl physikalisch bedingen, kann keine Motorarchitektur beide Faktoren zugleich optimieren – schon gar nicht innerhalb des knappen Bauraums chirurgischer Handstücke. Eine klare Definition der Anforderungen an Drehmoment, Drehzahl und Einschaltdauer zu Beginn der Entwicklung erlaubt jedoch die Wahl einer Architektur, die den klinischen Notwendigkeiten entspricht, ohne dass zu einem späteren Zeitpunkt im Designzyklus die Leistungsdaten aufwändig angepasst werden müssen.
Vergleich der Architekturoptionen beim Antrieb
Ist das Leistungsprofil definiert, rücken die Motorkonstruktion und Kommutierung in den Fokus. Hierbei ist die elektromagnetische Architektur ausschlaggebend. Genutete Motoren konzentrieren den magnetischen Kraftfluss durch laminierte Statorzähne, was eine hohe Drehmomentdichte ermöglicht – ideal für Hochlastanwendungen. Allerdings kann die Interaktion von Rotormagneten und Statorschlitzen ein Rastmoment verursachen: eine kleine, unerwünschte Welligkeit, die bei Permanentmagnetmotoren häufig auftritt und bei Anwendungen, die einen besondere Laufruhe verlangen, sorgsam zu begrenzen ist.
Nutenlose Motoren kommen ohne Statorzähne aus, wodurch das Rastmoment wegfällt und eine gleichmässigere Rotation erreicht wird. Diese Architektur ist von Vorteil für Hochgeschwindigkeits- oder Präzisionsanwendungen, bei denen die Laufruhe entscheidend ist. Der Kompromiss dabei ist – je nach konkreter Umsetzung – eine geringere Performance in puncto Drehmomentdichte oder thermische Eigenschaften. Die Entscheidung zwischen genutetem und nutenlosem Design verlangt somit eine sorgfältige Abwägung der vorrangigen Anforderungen der Anwendung: Drehmomentstabilität, Laufruhe oder gleichmässige Wärmeableitung.
Nicht minder wichtig ist die Art der Kommutierung: Bürstenlose Gleichstrommotoren haben eine elektronische Kommutierung, die eine präzise Steuerung von Drehzahl und Drehmoment bei reduziertem mechanischem Verschleiss ermöglicht. Sie sind ideal für Hochgeschwindigkeitsanwendungen und Systeme mit geschlossenem Regelkreis. Eisenlose, bürstenbehaftete DC-Motoren bieten hingegen eine systemimmanent gleichmässige Drehmomentabgabe in kompakter Bauform und können die Integration vereinfachen, wenn die elektronische Steuerung möglichst unaufwändig sein soll. Letztlich gibt es keinen «besten» Motortyp. Die optimale Architektur hängt vielmehr von der Zieldrehzahl, dem Drehmomentbedarf, den Anforderungen an die Laufruhe, der verlangten Lebensdauer und den Anforderungen der Systemintegration ab.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
Thermische und mechanische Stabilität
Bei all den vielen Abwägungen im Designprozess chirurgischer Handwerkzeuge darf nicht vergessen werden: Die Motorarchitektur bestimmt massgeblich, wie sich das Handstück unter realen Einsatzbedingungen verhält. In orthopädischen Anwendungen mit hohem Drehmoment kann die Dauerbelastung zu erheblicher Wärmeentwicklung führen. Höhere Temperaturen beeinflussen den Wicklungswiderstand und die magnetische Leistung, was die Drehmomentabgabe mit der Zeit verringern kann. Ein effizientes Magnetkreisdesign und die korrekte Dimensionierung sind daher essenziell für die Leistungsstabilität während der Operation.
Bei Hochgeschwindigkeitsanwendungen stehen andere Belastungen im Vordergrund: Wuchtgüte, Rotordesign und die Lager müssen für einen stabilen Betrieb bei extremen Drehzahlen ausgelegt sein. Schwingungs- und Geräuschdämpfung werden hier zum entscheidenden Faktor für die wahrgenommene Präzision und das Sicherheitsgefühl in der chirurgischen Anwendung.
Zudem muss in Verbindung mit der Wahl der Architektur die mechanische Langlebigkeit betrachtet werden. Die Integration von Getrieben, Wellenverbindungen und Dichtungssystemen ist ganzheitlich zu bewerten, um langfristige Zuverlässigkeit zu gewährleisten. Eine Motorarchitektur, die für sich allein betrachtet eine gute Leistung erbringt, kann sich als Teil der Werkzeugbaugruppe anders verhalten.
Architektur und Integration
Moderne chirurgische Systeme basieren selten auf Standardmotoren «von der Stange»: Bauraumbegrenzung, Ergonomie, Sterilisationszyklen und regional unterschiedliche Elektrovorschriften bedingen häufig kundenspezifische Anpassungen. Die Entscheidung für eine Motorarchitektur darf daher nicht isoliert vom Systemdesign getroffen werden, denn Wellenverbindungen, Gehäusewerkstoffe, Dichtungskonzepte und die Steuerungselektronik beeinflussen die Performance der gewählten Architektur im integrierten Zustand.
Eine frühzeitige Zusammenarbeit von OEM-Designteam und Antriebslieferant erleichtert den Abgleich von Architekturentscheidungen und konkreten Integrationsvorgaben. Diese Abstimmung in der frühen Entwicklungsphase bedeutet:.
- Präzise Auslegung des Motors für das angestrebte Drehmoment- und Drehzahlprofil
- Bewertung von genuteten versus nutenlosen Technologien im Anwendungskontext
- Einschätzung des thermischen Verhaltens unter den erwarteten Betriebszyklen
- Integration von Dichtungs- und Schutzstrategien von Anfang an
Eine solche systematische, partnerschaftliche Herangehensweise reduziert das Entwicklungsrisiko und erhöht die Wahrscheinlichkeit, dass die Leistungsziele ohne kostspieliges Redesign erreicht werden.
Richtige Motorarchitekur bestimmt Leistungsfähigkeit des chirurgischen Instrumentes
Chirurgische Systeme kommen in anspruchsvollen klinischen Umgebungen zum Einsatz, in denen es auf Präzision, Zuverlässigkeit und Langlebigkeit ankommt. Die Motorarchitektur bestimmt dabei massgeblich, wie effektiv ein Instrument diese Anforderungen erfüllen kann. Ob genutete oder nutenlose Bauweise, bürstenlose oder eisenlose Kommutierung, Direktantrieb oder Getriebekonfiguration – jede Entscheidung beeinflusst das Drehmoment- und Schwingungsverhalten, die thermische Stabilität und die Lebensdauer. Die Abstimmung der Motorarchitektur auf klar definierte Anwendungsanforderungen stellt sicher, dass das System wie vorgesehen funktioniert – von dauerhaft konstanter Drehmomentabgabe in der Orthopädie bis zu höchsten Drehzahlen in der Kopfchirurgie, wo jede Sekunde zählt.
Seit Jahrzehnten entwickelt Portescap in enger Zusammenarbeit mit OEMs für chirurgische Instrumente anwendungsspezifische Antriebslösungen, die exakt auf die jeweiligen Leistungs- und Integrationsanforderungen zugeschnitten sind. Durch die Expertise von Portescap in der Antriebsarchitektur, die frühzeitige Unterstützung im Designprozess und das umfassende Produktportfolio können OEMs ihre Antriebe im Hinblick auf klinische Exzellenz und nachhaltige Zuverlässigkeit optimieren. Bei der Wahl der richtigen Motorarchitektur geht es nicht bloss um eine Komponente – sie ist das Fundament für die Leistungsfähigkeit des chirurgischen Instruments.